EN
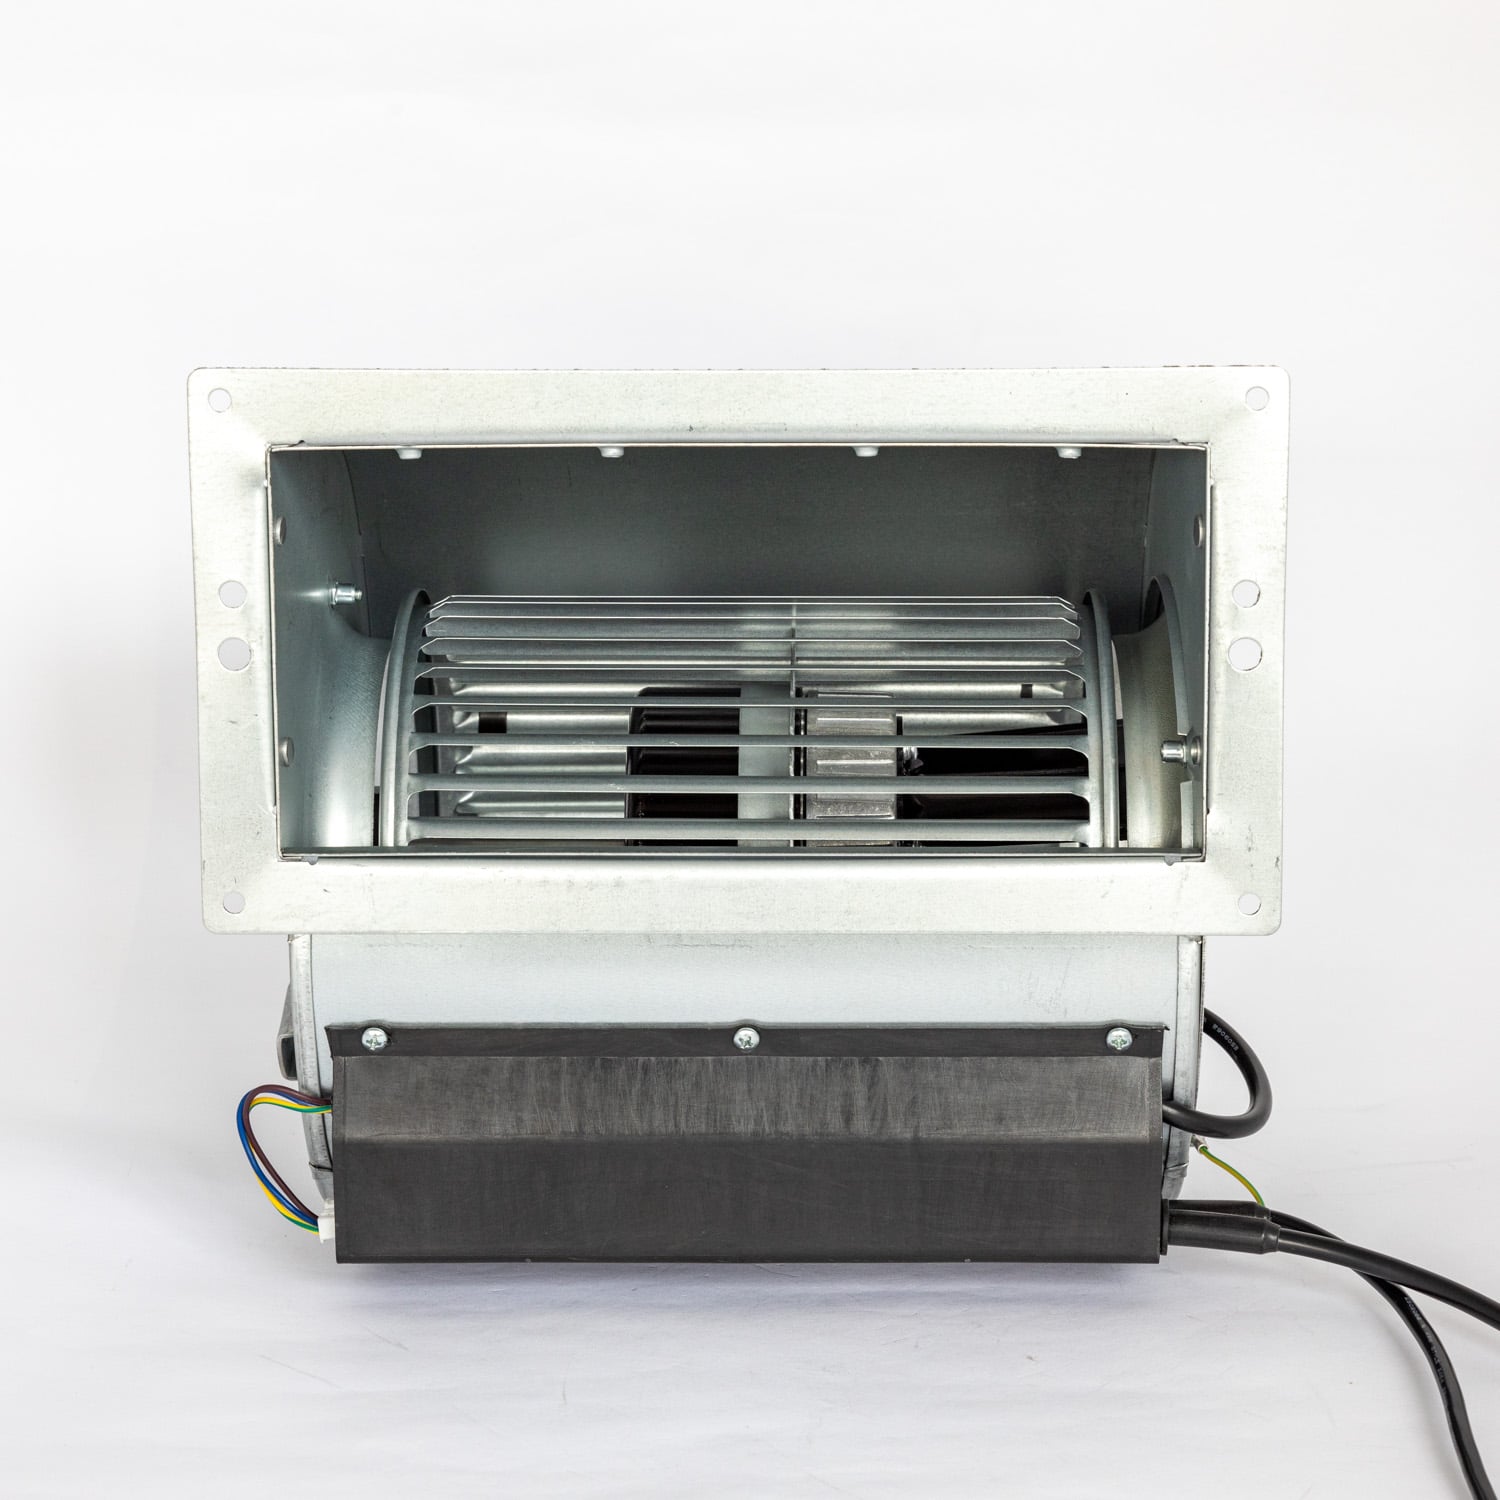
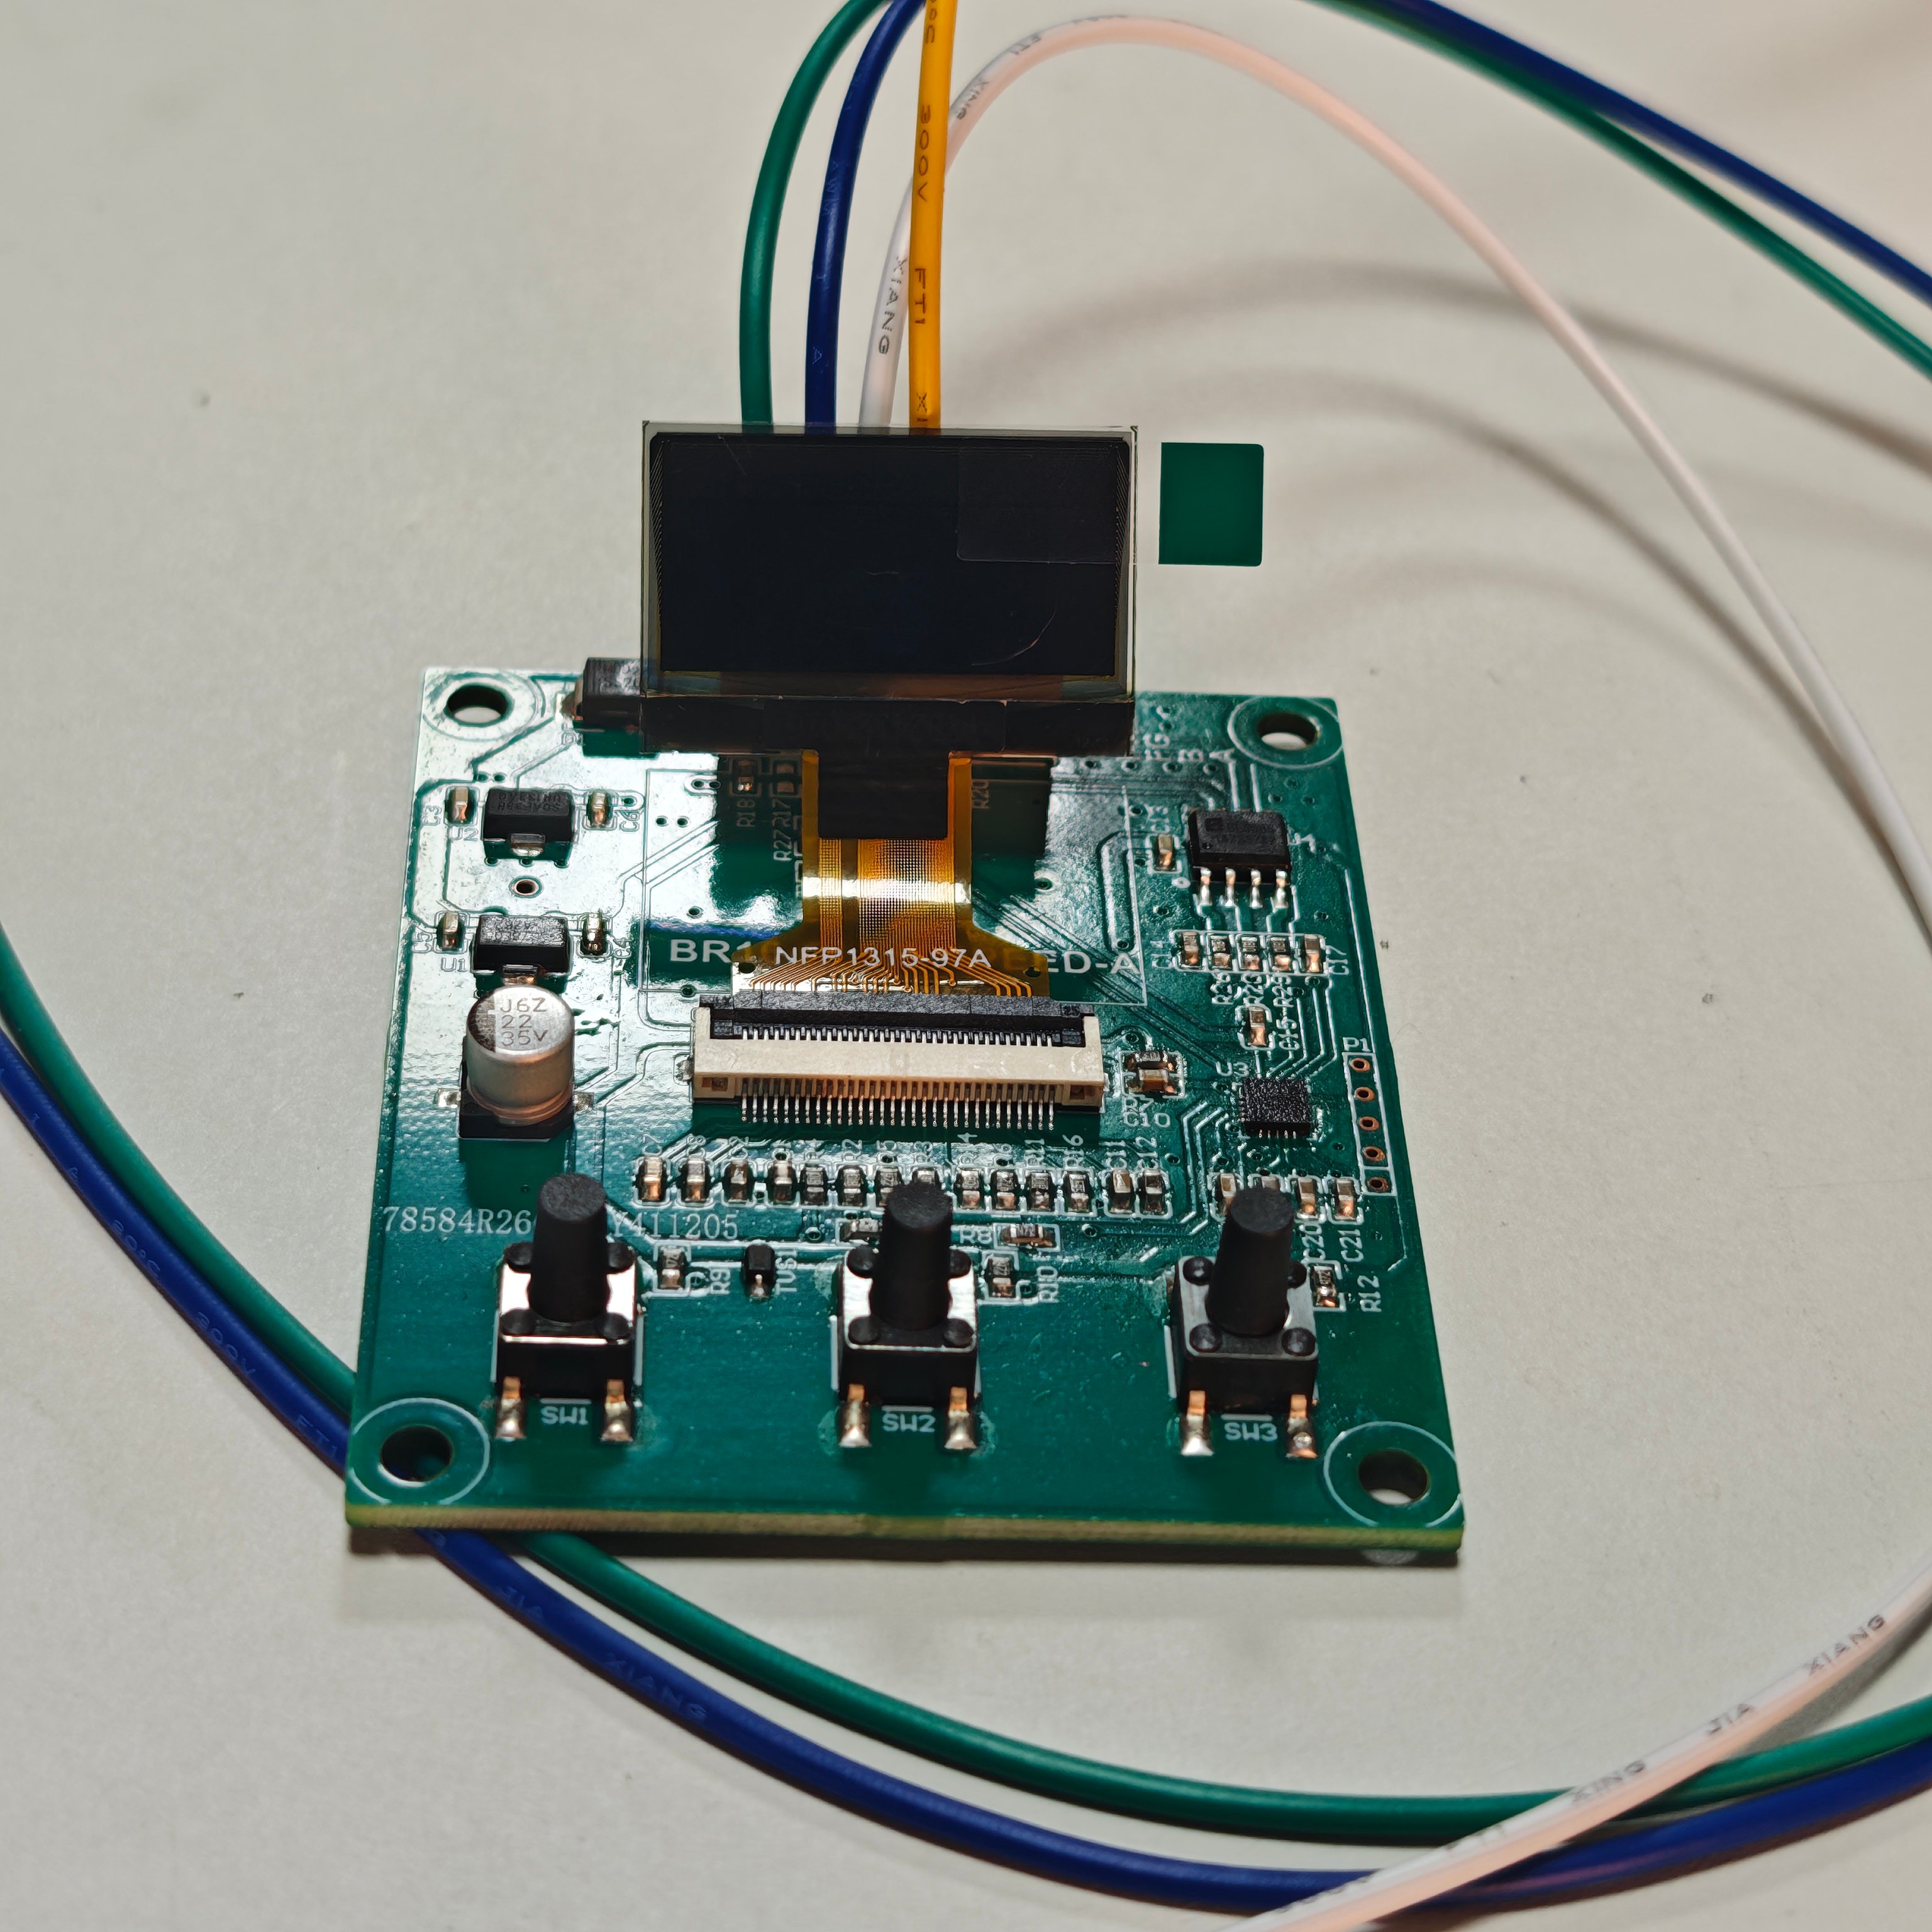
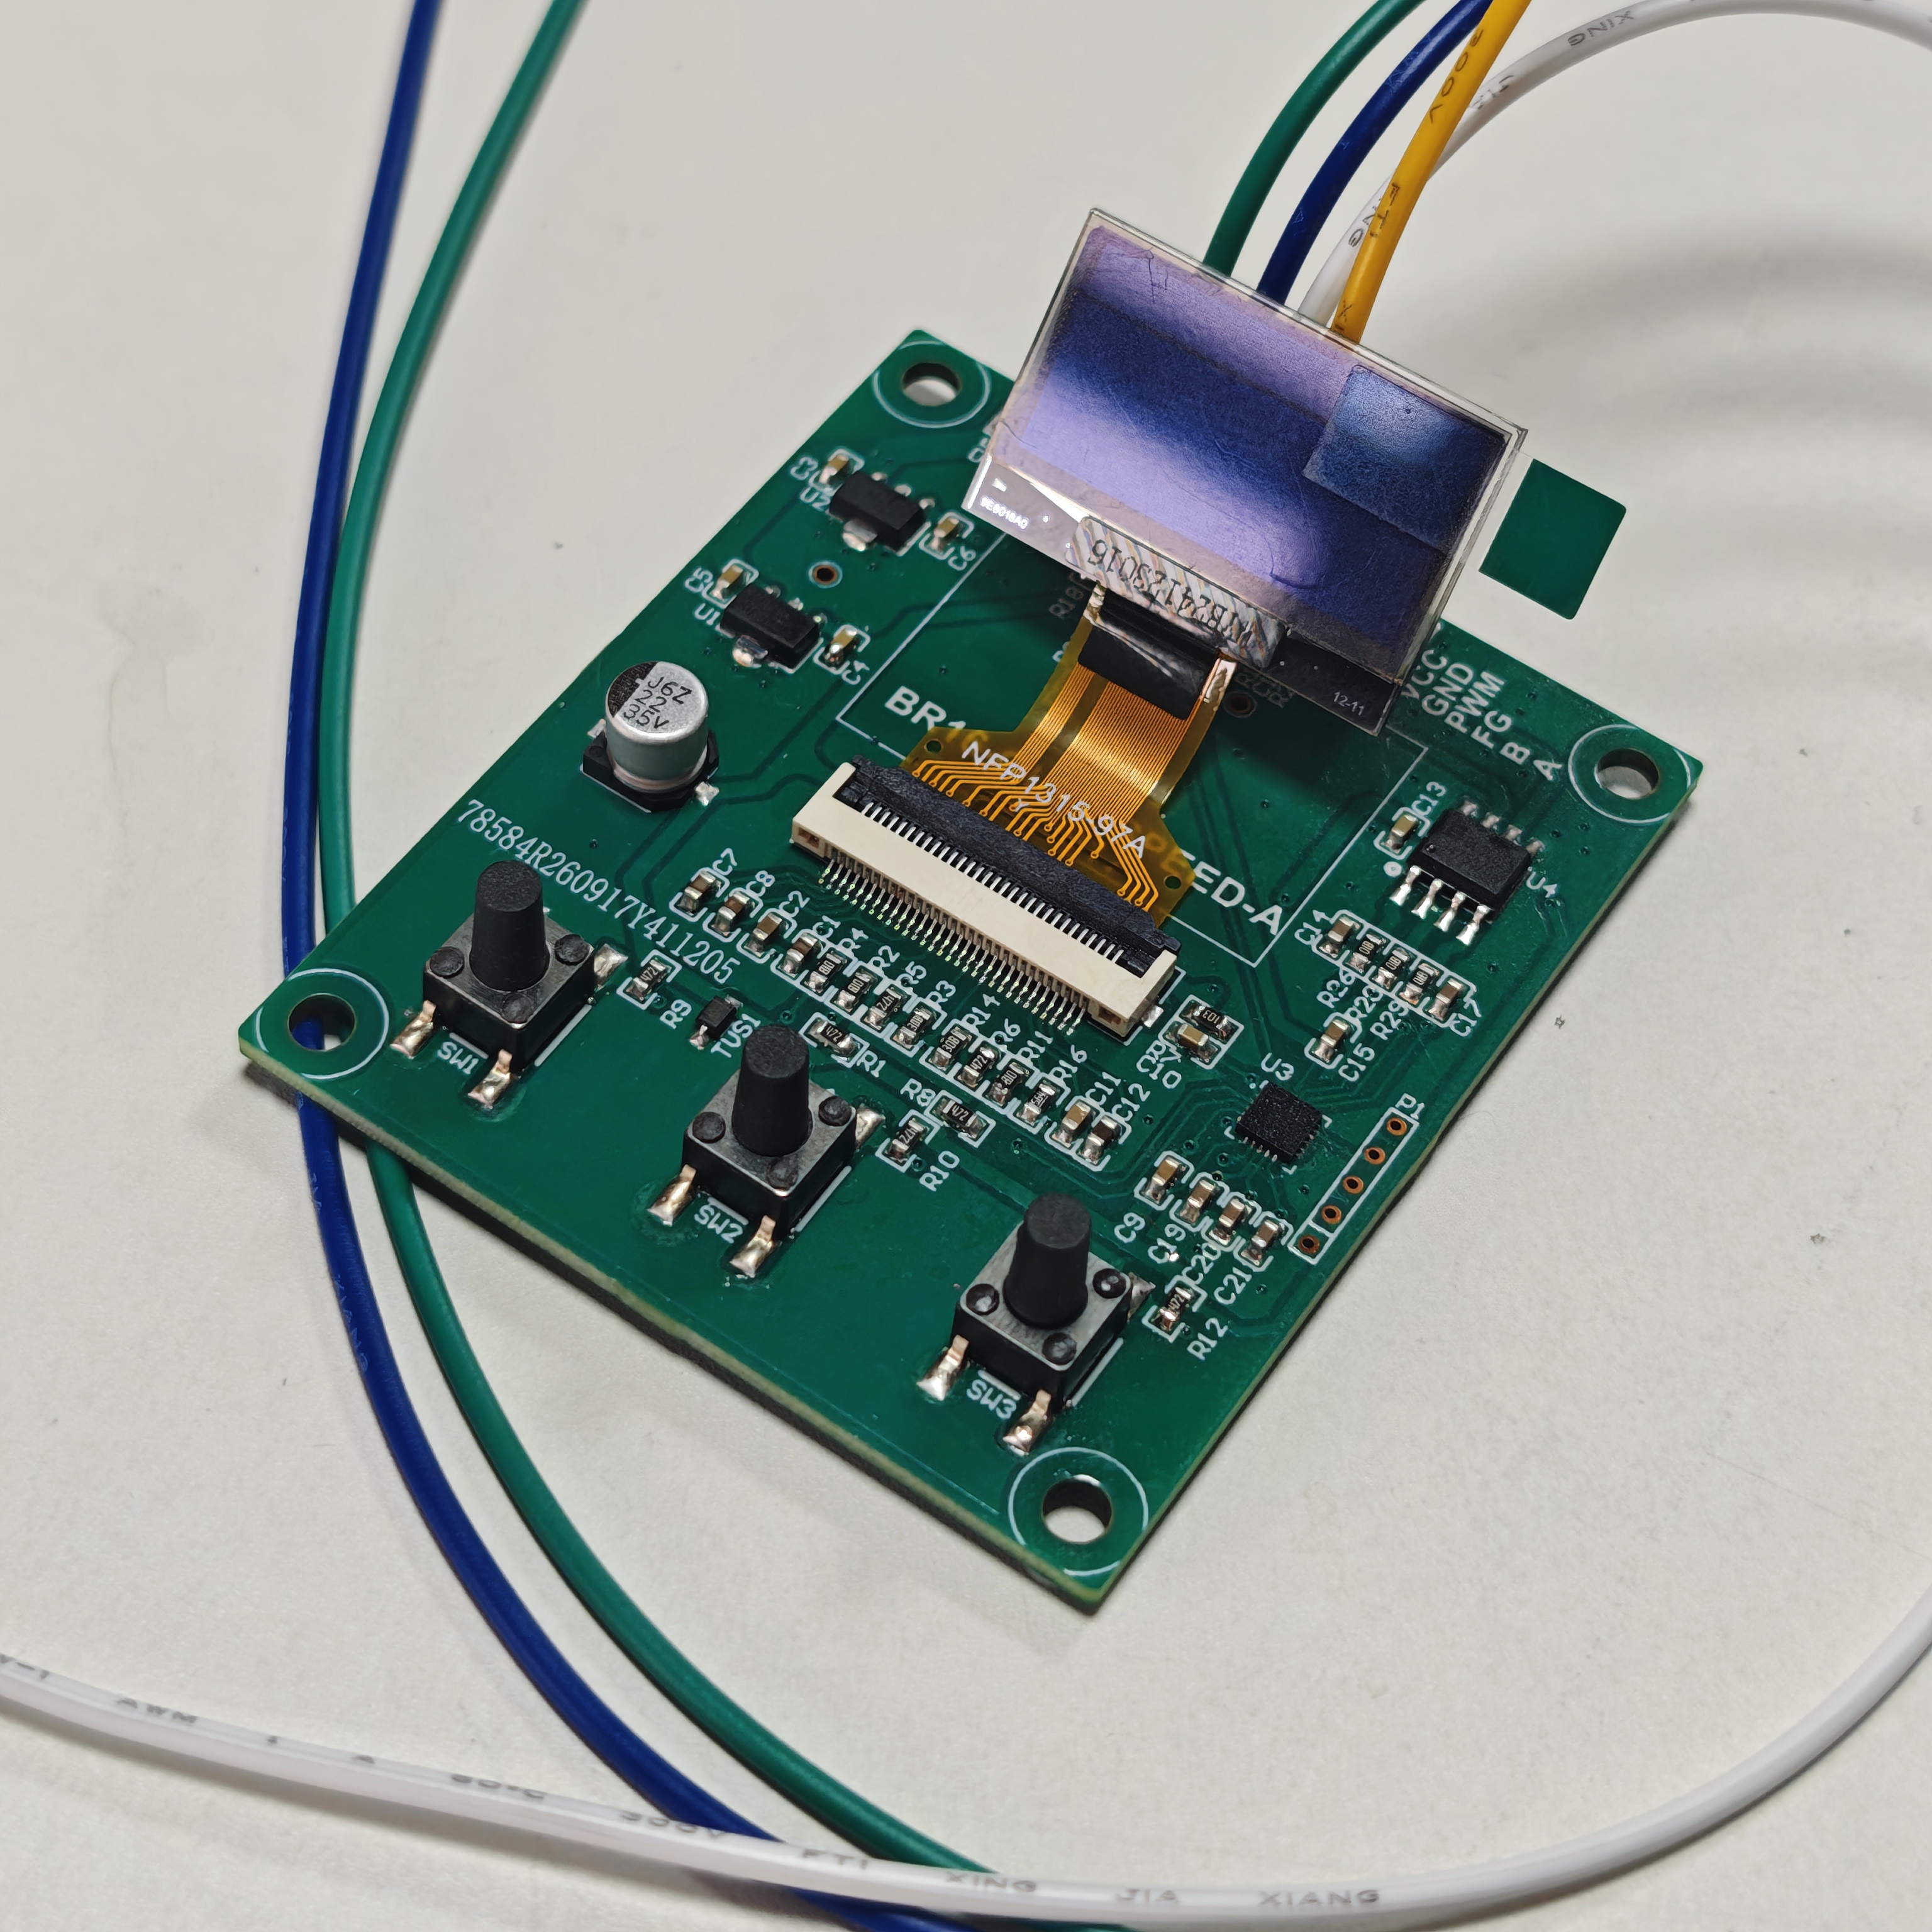
พัดลมแบบอีซีทุกตัวที่เราจัดส่งมีตัวควบคุมความเร็วในตัวอยู่แล้ว ตัวควบคุมความเร็วพัดลมแบบอีซีภายนอกตัวใหม่นี้มีอยู่เพราะตัวควบคุมภายในนั้นถูกออกแบบมาเพื่อรับคำสั่ง ไม่ใช่เพื่อใช้งานโดยตรง มันจึงย้ายอินเทอร์เฟซรับคำสั่งไปไว้ในตำแหน่งที่ช่างเทคนิคสามารถเข้าถึงได้: ปุ่มสามปุ่ม จอแสดงผลที่แสดงค่าเป้าหมายและรอบต่อนาทีจริง และช่องรับสัญญาณสามแบบ ได้แก่ 0–10 โวลต์ พัลส์วิดท์โมดูเลชัน และโมด์บัส อาร์เอสโฟร์แปดห้า
ฟานอวา (ซูโจว) มอเตอร์ พัฒนาโมดูลนี้สำหรับผู้ผลิตอุปกรณ์ดั้งเดิมและผู้รวมระบบ ซึ่งนำพัดลมแบบอีซีไปติดตั้งในหน่วยจัดการอากาศ ห้องเย็น ห้องสะอาด ตู้เก็บแบตเตอรี่ และแท่นทดสอบ โดยต้องการพฤติกรรมการควบคุมที่สอดคล้องกันทั่วทั้งฝูงพัดลมที่มีหลากหลายรุ่น
ภาพรวม
อุปกรณ์อิเล็กทรอนิกส์แบบบูรณาการในพัดลมแบบ EC มีอินเทอร์เฟซแรงดันต่ำ: ช่องรับสัญญาณคำสั่งแบบ 0–10 V หรือ PWM ช่องส่งสัญญาณทัชโอมิเตอร์ (tachometer output) และในบางรุ่นยังมีพอร์ต RS485 ซึ่งเพียงพอสำหรับระบบ BMS ที่สามารถสื่อสารด้วยโปรโตคอลเดียวกันอยู่แล้ว แต่ไม่เพียงพอสำหรับผู้ประกอบแผงควบคุม ซึ่งต้องดำเนินการสี่ขั้นตอนพร้อมกันในขณะส่งมอบงาน
แต่ละข้อเป็นปัญหาเล็กน้อยในตัวเอง แต่เมื่อนำมารวมกัน จึงกลายเป็นเหตุผลที่ทำให้มีการใช้ตัวควบคุมภายนอก — และยังเป็นเหตุผลที่พัดลมซึ่งมีอุปกรณ์อิเล็กทรอนิกส์ภายในที่ทำงานได้ดีเยี่ยมกลับถูกส่งมาพร้อมแผงควบคุมที่ไม่มีช่องเสียบหน้าจอแสดงผลเลย
สัญญาณ 0–10 V, สัญญาณ PWM และโปรโตคอล Modbus RS485 มักถูกระบุไว้ในฐานะคุณสมบัติ ในตู้ควบคุม ทั้งสามแบบนี้คือคำตอบสำหรับคำถามที่ต่างกันสามข้อ โดยปกติแล้วระบบหลักจะเป็นผู้กำหนดว่าจะใช้แบบใด
| ขาเข้า | สัญญาณ | ระบบหลักโดยทั่วไป | สังเกตสิ่งต่อไปนี้ |
|---|---|---|---|
| 0–10 V แบบกระแสตรง | แรงดันไฟฟ้าสอดคล้องกับความเร็ว 0–100% | เอาต์พุตอะนาล็อกจาก BMS, โพเทนชิโอมิเตอร์, วงจรเทอร์โมสแตท | แรงดันศูนย์เบี่ยงเบน ความยาวสายเคเบิล และช่วงแรงดันตาย (dead band) ที่ต่ำกว่าประมาณ 1 V ซึ่งพัดลมส่วนใหญ่หยุดทำงาน |
| Pwm | คาบเวลาทำงาน (duty cycle) สอดคล้องกับความเร็ว | พีแอลซี บอร์ดแบบฝังตัว และเอาต์พุตแบบแยกสัญญาณด้วยแสง | ขั้วของสัญญาณตรรกะ (ค่าดิวตี้ไซเคิล 0% หมายถึงพัดลมหยุดหมุนในบางรุ่น แต่หมุนเร็วสุดในบางรุ่น) และช่วงความถี่ของสัญญาณพาหะ |
| โมดบัส RS485 | เฟรมอาร์ทียู สำหรับการอ่านและเขียน | พีแอลซี สกาดา และเครือข่ายพัดลมแบบหลายตัว | ขั้ว A/B การสิ้นสุดสายสัญญาณ แผนที่ที่อยู่ และจุดอ้างอิงร่วม |
สัญญาณอินพุต 0–10 โวลต์ คือมาตรฐานทั่วไปในระบบจัดการอาคาร อุปกรณ์เช่น โพเทนชิออมิเตอร์ วงจรเทอร์โมสแตท หรือการ์ดเอาต์พุตแบบอะนาล็อก สามารถขับสัญญาณนี้ได้ทั้งหมด โดยพัดลมไม่จำเป็นต้องรู้ว่าแหล่งที่มาของสัญญาณคืออะไร ข้อจำกัดเชิงปฏิบัติคือความต่างศักย์ระหว่างจุดกราวด์ และความยาวของสายส่ง: หากสัญญาณ 0–10 โวลต์อ้างอิงกับจุดกราวด์คนละจุด จะทำให้ค่าอ่านคลาดเคลื่อนเพียงเล็กน้อยเปอร์เซ็นต์หนึ่งสองเปอร์เซ็นต์ และพัดลมจะทำงานตามค่าที่ผิดนั้นโดยไม่มีการแจ้งข้อผิดพลาด
สัญญาณพัลส์วิดท์โมดูเลชัน (พีดับเบิลยูเอ็ม) คือสัญญาณที่พีแอลซีหรือบอร์ดแบบฝังตัวสร้างขึ้นโดยตรง — ไม่จำเป็นต้องใช้ดิจิทัล-อะนาล็อกคอนเวอร์เตอร์ (ดีเอซี) หรือแรงดันอ้างอิง และสัญญาณนี้สามารถส่งผ่านเอาต์พุตแบบแยกสัญญาณด้วยแสงได้ อย่างไรก็ตาม สัญญาณนี้ไม่ทนต่อการใช้งานร่วมกับอุปกรณ์ยี่ห้อต่างกัน เนื่องจากผู้ผลิตพัดลมแบบอีซีไม่ได้กำหนดมาตรฐานร่วมกันว่าค่าดิวตี้ไซเคิล 0% หมายถึงการหยุดหมุนหรือหมุนเร็วสุด และพัดลมแต่ละตัวก็มีช่วงความถี่ของสัญญาณพาหะเฉพาะที่ยอมรับได้
โมดบัส (Modbus) คือหนึ่งเดียวในสามโปรโตคอลที่สามารถอ่านค่ากลับมาได้ ค่าตั้งเป้าส่งออกไปยังอุปกรณ์ ส่วนความเร็วจริงและสถานะจะส่งกลับเข้ามา ผ่านสายคู่บิดเกลียวเพียงคู่เดียว บนบัสที่มีพัดลมสิบตัว การจัดที่อยู่ (address plan) ตัวต้านทานปลายทาง (termination resistors) และขั้ว A/B ที่ถูกต้อง จะเป็นตัวกำหนดว่าระบบจะทำงานได้หรือไม่ — ไม่ใช่ตัวโปรโตคอล
จอแสดงผลแบบแผงควบคุมขายในฐานะสิ่งอำนวยความสะดวก แต่ในทางปฏิบัติ ช่วยลดเวลาการติดตั้งและปรับแต่งระบบ เพราะแสดงคำสั่งกับค่าตอบกลับไว้ข้างกัน
ปุ่มสามปุ่มใช้สำหรับเลือกแหล่งสัญญาณ ความเร็วต่ำสุดและสูงสุด การปรับสเกลของสัญญาณพัลส์ และที่อยู่ Modbus ไม่จำเป็นต้องใช้ซอฟต์แวร์หรือดองเกิลใดๆ ช่างเทคนิคที่มีแผนผังการเดินสายสามารถนำพัดลมเข้าสู่การใช้งานได้ทันที และบันทึกค่าตั้งไว้บนตารางแผงควบคุม
เอาต์พุตแทคอมิเตอร์เป็นคลื่นสี่เหลี่ยม ตัวควบคุมนับจำนวนขอบ (edges) แล้วแปลงเป็นรอบต่อนาที (rpm)
rpm = 60 × f FG ÷ N
ที่ไหน f FG โดย f คือความถี่แทคอมิเตอร์หน่วยเฮิร์ตซ์ ไม่ และ N คือจำนวนพัลส์ที่พัดลมสร้างขึ้นต่อหนึ่งรอบ พัดลมแต่ละยี่ห้อไม่มีมาตรฐานร่วมกันสำหรับค่า N ไม่ พัดลมแบบเซ็นทริฟิวัลแบบ EC มักใช้ค่า 3 พัลส์ต่อรอบ ส่วนพัดลมแบบแอ็กเซียลอาจมีค่าแตกต่างกัน และพัดลมทดแทนจากผู้จัดจำหน่ายรายอื่นอาจมีค่าต่างออกไปอีก ถ้าตั้งค่า N ผิด ค่าที่แสดงบนหน้าจอจะผิดไปตามอัตราส่วนนั้นทันที ไม่ n
| จำนวนสัญญาณต่อการหมุนหนึ่งรอบ (N) | ความถี่ของทัชเมเตอร์ที่ความเร็ว 1,200 รอบต่อนาที | แสดงค่าความเร็วในการหมุน (rpm) ได้อย่างถูกต้องตามค่า N ที่ตั้งไว้ |
|---|---|---|
| 1 | 20 Hz | 1,200 |
| 2 | 40 เฮิร์ตซ์ | 1,200 |
| 3 | 60 เฮิรตซ์ | 1,200 |
| 4 | 80 เฮิร์ตซ์ | 1,200 |
ทิ้งไว้ ไม่ เช่น ที่จุดวัด 2 บนพัดลมแบบ 3 สัญญาณต่อรอบ และความเร็วจริงคือ 1,200 รอบต่อนาที จะอ่านค่าได้ 1,800 ดังนั้นทัชเมเตอร์แบบปรับสเกลคงที่จึงจำเป็นต้องใช้รหัสชิ้นส่วนที่ต่างกันสำหรับพัดลมแต่ละแบบ โมดูลนี้รองรับสัญญาณได้ตั้งแต่ 1 ถึง 16 สัญญาณต่อรอบ ทำให้สามารถใช้ตัวควบคุมเพียงรุ่นเดียวครอบคลุมพัดลมหลายแบบในคลังสินค้า และการเปลี่ยนพัดลมไม่จำเป็นต้องเปลี่ยนหน้าจอแสดงผล
ตัวควบคุมความเร็วพัดลมแบบ EC เหมาะสำหรับการติดตั้งในกรณีที่พัดลมเป็นเพียงส่วนหนึ่งของแผงควบคุมขนาดใหญ่ และมีผู้ปฏิบัติงานต้องควบคุมด้วยตนเอง
นี่ไม่ใช่ตัวเลือกที่เหมาะสมสำหรับพัดลมเพียงตัวเดียวที่ทำงานที่ความเร็วคงที่โดยไม่มีความต้องการหน้าจอแสดงผล พัดลมมีขาเข้าสัญญาณ 0–10 V ในตัว ซึ่งมีราคาถูกกว่า ใช้สายไฟเพียงสองเส้น และไม่เพิ่มองค์ประกอบใดๆ ที่อาจเกิดความล้มเหลวได้ โมดูลภายนอกจะคุ้มค่าเมื่อมีเงื่อนไขอย่างน้อยสองข้อต่อไปนี้เป็นจริง: มีพัดลมยี่ห้อต่างๆ มากกว่าหนึ่งยี่ห้อในสถานที่, มีการส่งผ่านสัญญาณผ่านโปรโตคอล Modbus, มีหน้าจอแสดงผลติดตั้งบนแผงควบคุม หรือทีมบริการเปลี่ยนพัดลมโดยไม่ใช้แล็ปท็อป
ขั้นตอนที่หกคือขั้นตอนที่มักถูกข้ามไป หน้าจอที่แสดงค่าตรงกับแท็กโอมิเตอร์แบบมือถือที่จุดวัดสามจุด ถือว่าเป็นเครื่องมือที่ผ่านการสอบเทียบแล้ว ส่วนหน้าจอที่ไม่เคยผ่านการตรวจสอบเลย ถือว่าเป็นเพียงของตกแต่งเท่านั้น
ส่งรายการทั้งหกข้อนี้มาให้เรา และเราจะส่งคืนหน่วยที่มีการตั้งค่าสัญญาณพัลส์ (pulse setting) ที่จับคู่กับพัดลมเรียบร้อยแล้ว:
สามารถขอตัวอย่างหน่วยควบคุมความเร็วพัดลมแบบ EC ภายนอก แผนผังเรจิสเตอร์ Modbus และแผนผังขั้วต่อได้จากฝ่ายวิศวกรรมแอปพลิเคชันของ FANOVA โดยโปรดระบุรุ่นพัดลมและอินเทอร์เฟซของอุปกรณ์หลัก เราจะจัดส่งหน่วยควบคุมที่ตั้งค่าไว้แล้วพร้อมแผนผังการเดินสายสำหรับติดตั้งบนแผง
กำลังระบุพัดลมแบบ EC ที่มีจุดควบคุมติดตั้งบนแผงหรือไม่
ส่งรุ่นพัดลม สัญญาณของอุปกรณ์หลัก และรูปแบบการจัดวางแผงควบคุมให้กับฝ่ายวิศวกรรมแอปพลิเคชันของ FANOVA เราจะจัดส่งแผนผังการเดินสายที่กำหนดค่าการตั้งค่าพัลส์และที่อยู่ Modbus ไว้เรียบร้อยแล้ว
ไม่ใช่ ตัวควบคุมความถี่แปรผัน (VFD) สร้างเอาต์พุตสามเฟสที่มีความถี่แปรผันสำหรับมอเตอร์แบบเหนี่ยวนำ ส่วนโมดูลนี้ทำหน้าที่สั่งการอุปกรณ์อิเล็กทรอนิกส์ที่ติดตั้งอยู่ภายในพัดลมแบบ EC ผ่านอินพุตของพัดลม ซึ่งอาจเป็นสัญญาณ 0–10 V, PWM หรือ RS485 โดยโมดูลนี้ไม่ได้เชื่อมต่อกับกระแสไฟฟ้าที่จ่ายให้มอเตอร์โดยตรง
หากพัดลมรับสัญญาณคำสั่งแบบ 0–10 V หรือ PWM และมีเอาต์พุตสัญญาณทัชโอมิเตอร์ (tachometer) ก็มักจะขับเคลื่อนได้ — ภายใต้เงื่อนไขว่าตรรกะของสัญญาณ PWM สอดคล้องกัน และจำนวนพัลส์อยู่ในช่วง 1 ถึง 16 โปรดตรวจสอบขั้วของสัญญาณคำสั่ง (command polarity) และช่วงความถี่ของสัญญาณพาหะ (carrier range) ของพัดลมก่อนสั่งซื้อ
ค่าที่ระบุบนแผ่นป้ายชื่อเป็นค่าโดยประมาณ (nominal) ที่วัดภายใต้แรงดันไฟฟ้าตามมาตรฐานและสัญญาณคำสั่งระดับสูงสุด ความเร็วจริงขึ้นอยู่กับภาระงาน (load) และค่าตั้ง (setpoint) หากความแตกต่างนั้นมีอัตราส่วนที่แน่นอน เช่น 1.5 เท่า หรือ 2 เท่า แสดงว่าการตั้งค่าจำนวนพัลส์ (pulse setting) ไม่ถูกต้อง ไม่ใช่เพราะพัดลมมีปัญหา
ให้ใช้อินพุตที่ระบบหลัก (host) ของท่านมีอยู่แล้ว ใช้สัญญาณ 0–10 V กับระบบจัดการแบตเตอรี่ (BMS) ใช้สัญญาณ PWM กับ PLC หรือบอร์ดฝังตัว (embedded board) และใช้โปรโตคอล Modbus เมื่อท่านต้องการอ่านค่ากลับ (readback) สถานะข้อผิดพลาด (fault status) หรือควบคุมพัดลมจำนวนมากกว่าสองสามตัวผ่านสายเคเบิลเส้นเดียวกัน
ส่วนย่อยของ Modbus RTU รองรับโหลดหน่วยงานได้สูงสุด 32 หน่วยโดยไม่ต้องใช้รีพีทเตอร์ แต่ขีดจำกัดที่ใช้งานจริงมักขึ้นอยู่กับเวลาสแกนของมาสเตอร์และระยะความยาวของสายเคเบิล กรณีที่มีพัดลมมากกว่าแปดถึงสิบตัว ควรวางแผนการกำหนดที่อยู่ (address) และการต่อปลายสาย (termination) ก่อนทำการเดินสาย
ควรสอบถามก่อนระบุค่าที่ใช้งาน ช่วงค่า 1 ถึง 16 ครอบคลุมพัดลมแบบ EC ที่เราจัดจำหน่ายโดยทั่วไป ส่วนพัดลมที่อยู่นอกช่วงดังกล่าวจำเป็นต้องใช้ตัวแบ่งสัญญาณ (divider) หรือแหล่งสัญญาณทัช (tach source) แบบอื่น
บทความที่เกี่ยวข้อง: เหตุใดกล่องทำความเย็นแบบ LED ที่มีหลายช่องเสียบจึงต้องใช้พัดลมแบบแรงเหวี่ยง — วิธีการวิเคราะห์เส้นโค้งระบบ (system-curve method) ซึ่งเป็นพื้นฐานของการเลือกพัดลมแบบ EC ของเรา
 ข่าวร้อนแรง
2026-10-28
2026-09-05
2026-08-17
2026-07-12
2026-06-12
2026-06-12