EN
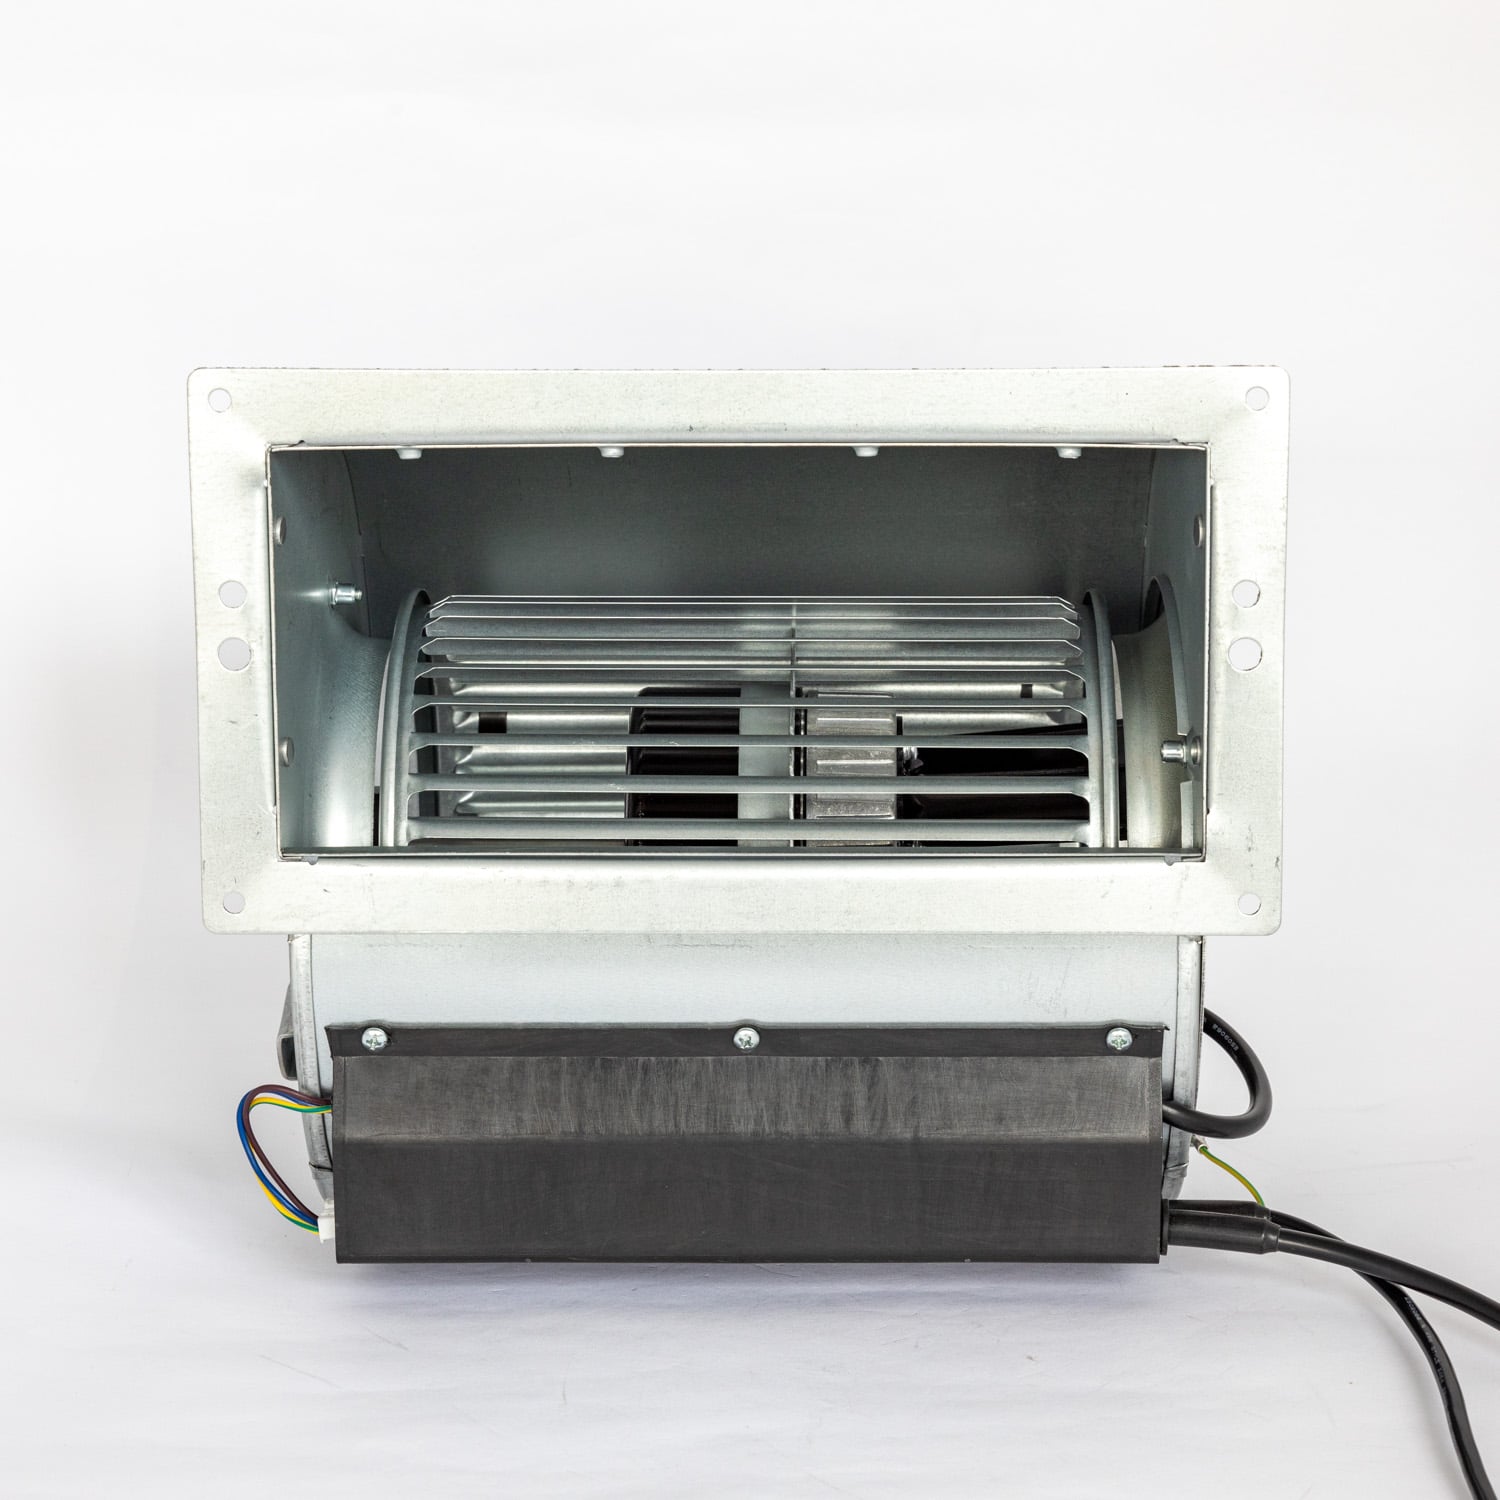
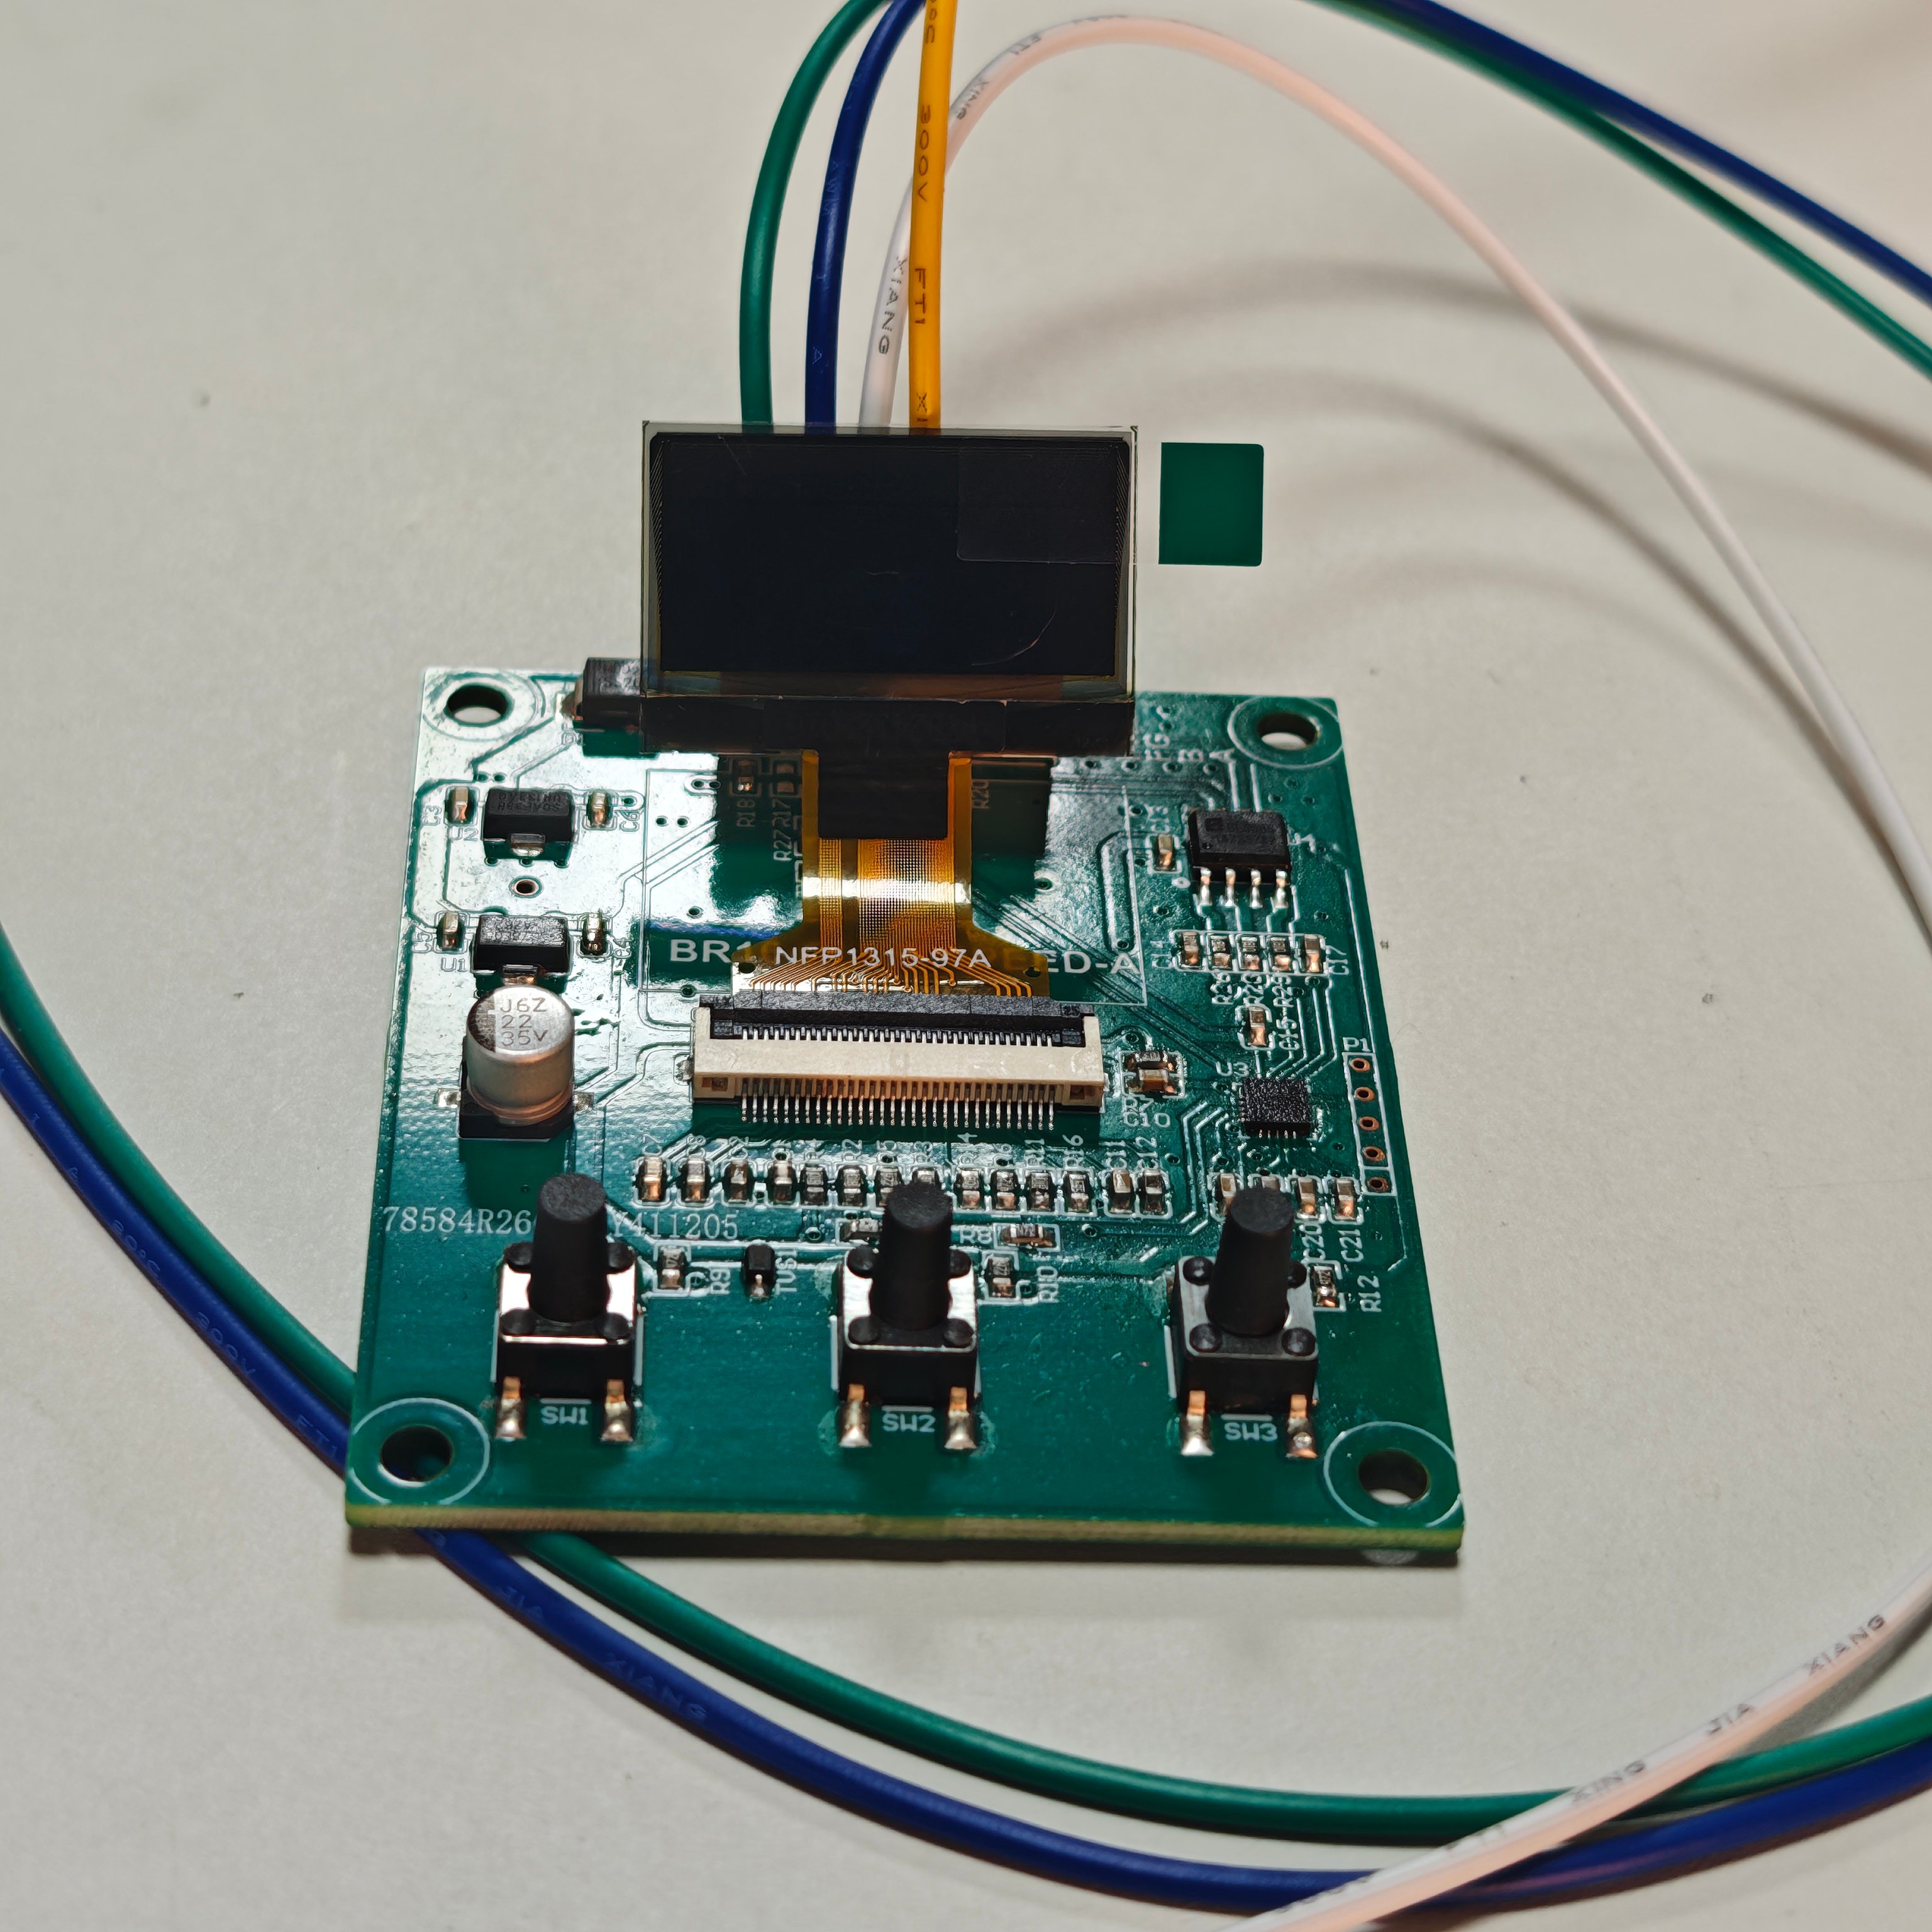
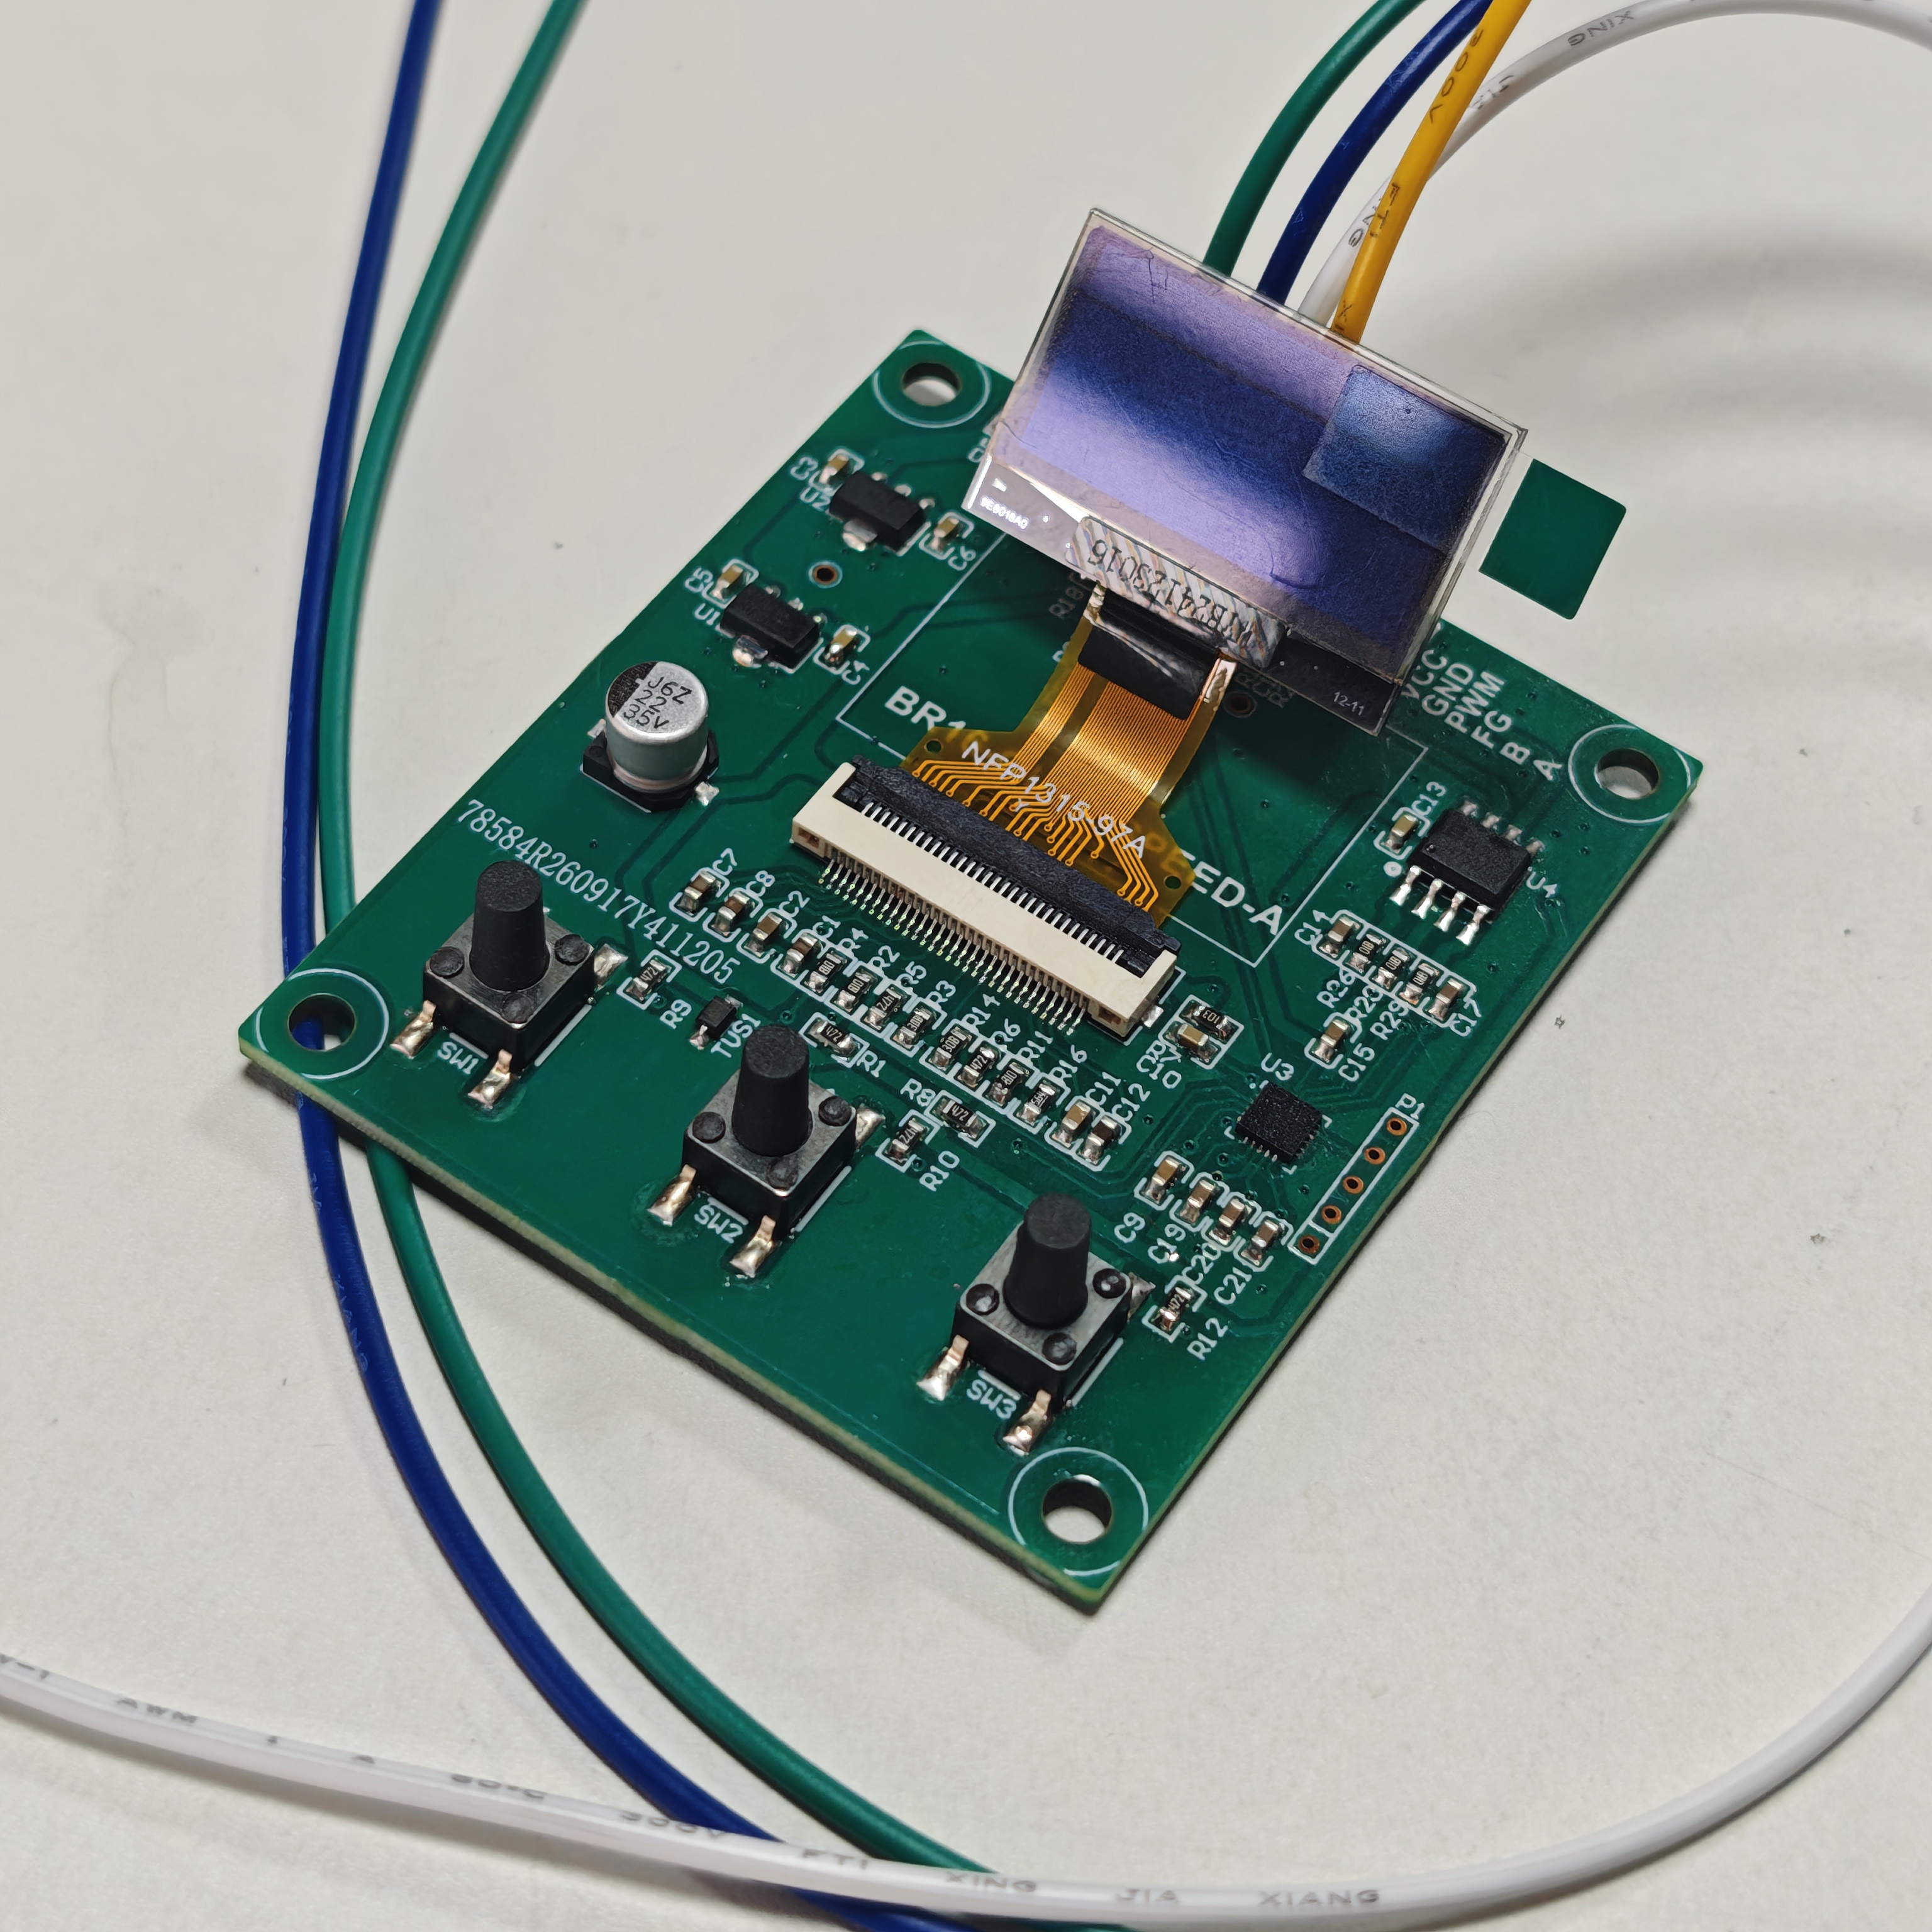
Մեր ամենամեկ էլեկտրոնային շարժիչով օդափոխիչը արդեն ներառում է արագության կառավարիչ: Նոր արտաքին էլեկտրոնային շարժիչով օդափոխիչների արագության կառավարիչը ստեղծվել է, քանի որ ներքին կառավարիչը նախատեսված է հրամաններ ստանալու համար, այլ ոչ թե անմիջապես օգտագործման համար: Այն տեղադրում է հրամանների միջերեսը տեխնիկի հասանելի վայրում՝ երեք սեղմակ, ցուցադրիչ, որը ցույց է տալիս նախատեսված և իրական Պտ/ր-ներ, և երեք մուտք՝ 0–10 Վ, PWM և Modbus RS485:
Ֆանովա (Սուչժոու) Մոտորը մշակել է մոդուլը ՕԵՄ-ների և համակարգերի ինտեգրատորների համար, որոնք էլեկտրոնային շարժիչով օդափոխիչները ներառում են օդի մշակման միավորներում, սառը սենյակներում, մաքուր սենյակներում, մետաղական մարտկոցների կապույտներում և փորձարկման սայլակներում, և որոնք պետք է ունենան նույն կառավարման վարքագիծը տարբեր տիպի օդափոխիչների խառը պահեստում:
Ամփոփում
Էլեկտրոնային օդափոխիչի (EC) ինտեգրված էլեկտրոնիկան ապահովում է ցածր լարման ինտերֆեյս՝ 0–10 Վ կամ PWM հրամանի մուտք, տախոմետրի ելք և որոշ մոդելներում RS485 միացման կետ: Դա բավարար է BMS-ի համար, որը արդեն խոսում է նույն լեզվով: Սակայն դա բավարար չէ պանելի կառուցողի համար, ով պետք է իրականացնի չորս գործողություն հանձնման ժամանակ:
Յուրաքանչյուր խնդիր առանձին փոքր է: Միասին դրանք են արտաքին վերահսկիչների գոյության պատճառը՝ ինչպես նաև այն պատճառը, որ օդափոխիչը, որն ունի ամբողջովին լավ ներքին էլեկտրոնիկա, այնուամենայնիվ հասնում է պանելին՝ առանց դիսպլեյ միացնելու հնարավորության:
0–10 Վ, ԻՄՀ և Modbus RS485-ը սովորաբար նշվում են որպես հատկություններ: Պանելում դրանք երեք տարբեր հարցերի պատասխաններ են, իսկ հյուստ համակարգը սովորաբար որոշում է, թե որն է օգտագործվում:
| Ներառում | Սինգալ | Տիպիկ հյուստ | Ուշադրություն դարձրեք |
|---|---|---|---|
| 0–10 Վ մեկուսացված հոսանք | Լարումը համապատասխանում է 0–100 % արագությանը | ԲՄՍ-ի անալոգային ելք, պոտենցիոմետր, ջերմաստատի շղթա | Հողի շեղում, միացման գծի երկարություն և մոտավորապես 1 Վ-ից ցածր մեռյալ գոտին, որտեղ մեծամասնության օդափոխիչները կանգնում են |
| PWM | Դյուտի ցիկլը համապատասխանում է արագությանը | ՊԼԿ, ներդրված սարքավորում, օպտոիզոլյացված ելք | Տրամաբանական բևեռավորում (0 % դյուտի նշանակում է կանգ որոշ օդափոխիչների համար և լիարժեք արագություն՝ մյուսների համար) և կրող հաճախականության միջակայք |
| Modbus RS485 | RTU կադրեր, կարդալու և գրելու գործողություններ | ՊԼԿ, SCADA, բազմաօդափոխիչային ցանց | A/B բևեռավորում, վերջավորում, հասցեների պլան և ընդհանուր հղում |
0–10 Վ մուտքը շենքերի կառավարման համակարգերի համայնքային լեզուն է: Պոտենցիոմետրը, ջերմաստատային շղթան կամ անալոգ ելքի քարտը կարող են բոլորը այն վարել, իսկ օդափոխիչը չի հետաքրքրվում, թե որն է օգտագործվում: Գործնական սահմանափակումներն են հողի շեղումը և մալուխի երկարությունը. 0–10 Վ սիգնալը, որը հղված է այլ հողի, կարդացվում է մի քանի տոկոսով բարձր կամ ցածր, և օդափոխիչը այդ սխալին հետևում է առանց բողոքի:
PWM-ը ՊԼԿ-ի կամ ներդրված սարքավորման բնական ելքն է՝ առանց DAC-ի, առանց հղման լարման, և այն դիմանում է օպտոիզոլյացված ելքին: Իսկ այն, ինչին այն չի դիմանում, մարկայի անհամատեղելիությունն է: EC օդափոխիչների արտադրողները չեն համաձայնվում, թե 0 % դյուտին նշանակում է կանգ թե լիարժեք արագություն, և յուրաքանչյուր օդափոխիչ ունի իր կրող հաճախականության ընդունելի միջակայքը:
Modbus-ը երեքից մեկն է, որը կարդում է հետընթաց: Սահմանված արժեքը ուղարկվում է, իսկ իրական արագությունն ու ստատուսը ստացվում են՝ մեկ պտտված զույգի միջոցով: Տասը օդափոխիչներից բաղկացած մի շղթայում աշխատանքի ապահովումը կախված է հասցեների պլանից, վերջավորման ռեզիստորներից և A/B բևեռայնությունից՝ ոչ թե պրոտոկոլից:
Վահանակի էկրանները վաճառվում են որպես հարմարավետության միջոց: Իրականում դրանք կրճատում են շահագործման մեջ մտցնելու ժամանակը, քանի որ հրամանը և հակակապը տեղադրում են կող կողի:
Երեք կոճակները ծածկում են աղբյուրի ընտրությունը, նվազագույն և առավելագույն արագությունը, պուլսերի մասշտաբավորումը և Modbus հասցեն: Ոչ մի ծրագրային ապահովում, ոչ մի դոնգլ: Տեխնիկը, ով ունի միացման սխեման, կարող է միացնել օդափոխիչը և սահմանային արժեքները գրել վահանակի պլանի վրա:
Տախոմետրի ելքը քառակուսի ալիք է: Կառավարիչը հաշվում է եզրերը և վերափոխում դրանք տաքսամետրային պտույտների մեկ րոպեում (rpm) միավորներով.
rpm = 60 × f FG ÷ N
որտեղ f FG f-ը տախոմետրի հաճախականությունն է հերցով, իսկ Հյուսիս n-ը օդափոխիչի կողմից մեկ պտույտում արտադրվող պուլսերի քանակն է: Օդափոխիչների արտադրողները չեն ստանդարտացնում N-ը: Հյուսիս մեկ պտույտում երեք պուլս տարածված է EC ցենտրաձիգ օդափոխիչների մեջ, առանցքային մոդելները տարբերվում են, իսկ մեկ այլ մատակարարից ստացված փոխարինումը կարող է նորից տարբերվել: Կարգավորեք Հյուսիս սխալ է, և ցուցադրությունը սխալ է հենց այդ հարաբերությամբ։
| Պուլսեր մեկ պտույտում (N) | Տախոմետրի հաճախականությունը 1200 պտ/ր-ում | Ցուցադրված պտ/ր, N-ը ճիշտ է սահմանված |
|---|---|---|
| 1 | 20 Հց | 1,200 |
| 2 | 40 Հց | 1,200 |
| 3 | 60 Հց | 1,200 |
| 4 | 80 Հց | 1,200 |
Թողնել Հյուսիս 3 պուլսային օդափոխիչի դեպքում և իրական 1200 պտ/ր-ի դեպքում ցույց է տալիս 1800։ Այդ պատճառով ֆիքսված մասշտաբավորման տախոմետրը ստիպում է յուրաքանչյուր օդափոխիչի համար օգտագործել տարբեր մասնակի համարներ։ Այս մոդուլը ընդունում է 1–16 պուլս մեկ պտույտում, այսինքն՝ մեկ պահեստավորված կառավարիչը ծածկում է տարբեր օդափոխիչներից բաղկացած խառը պահեստը, իսկ օդափոխիչի փոխարինումը չի նշանակում ցուցադրիչի փոխարինումը։
EC օդափոխիչի արագության կառավարիչը նախատեսված է այն տեղադրումների համար, որտեղ օդափոխիչը մեծ վահանակի մեկ բաղադրիչն է, և դա պետք է կառավարի մեկ այլ անձ։
Սա սխալ ընտրություն է մեկ օդափոխիչի համար, որը աշխատում է մեկ արագությամբ եւ չունի ցուցադրման պահանջ։ Օդափոխիչի սեփական 0-10 Վ մուտքը ավելի էժան է, երկու լար է պահանջում եւ չի ավելացնում որեւէ բան, որը կարող է ձախողվել։ Արտաքին մոդուլը իր արժեքը արդարացնում է, երբ այս պայմաններից երկուսը կամ ավելին ճշմարիտ են՝ տեղում մեկից ավելի օդափոխիչի ապրանքանիշ, Modbus-ի փոխանցում, վահանի վրա ցուցադրում կամ սպասարկման թիմ, որը օդափոխիչները փոխարինում է լեպտոփի առանց։
Վեցերորդ քայլն է այն, որը հաճախ բաց են թողնում: Երեք կետերում ձեռքի տախոմետրի հետ համընկնող ցուցադրիչը կալիբրված սարք է. եթե այն երբեք չի ստուգվել, ապա այն միայն զարդարանք է:
Ուղարկեք այս վեց միավորները, և մենք կվերադարձնենք մեկ միավոր՝ պալսերի սահմանափակումը արդեն համապատասխանեցված օդափոխիչին.
Արտաքին EC օդափոխիչի արագության կառավարիչների, Modbus գրանցման քարտեզի և վերջակետերի նշանակման նմուշները հասանելի են FANOVA-ի կիրառական ինժեներական բաժնից հարցման դեպքում: Ուղարկեք օդափոխիչի մոդելը և հոստի ինտերֆեյսը. մենք կվերադարձնենք կարգավորված կառավարիչ և պանելի միացման սխեման:
Նշանակել արդյոք EC օդափոխիչ՝ պանելին միացված կառավարման կետով:
Ուղարկեք FANOVA-ի կիրառական ինժեներական բաժնին ձեր օդափոխիչի մոդելը, հոստի սիգնալը և պանելի դասավորությունը: Մենք կվերադարձնենք միացման սխեմա՝ արդեն նշանակված պալսերի սահմանափակմամբ և Modbus հասցեով:
Ոչ։ Փոփոխական հաճախականությամբ վարող սարքը (VFD) ստեղծում է փոփոխական հաճախականությամբ եռաֆազ ելք ինդուկցիոն շարժիչի համար։ Այս մոդուլը հրամաններ է ուղարկում ԷԿ օդափոխիչի մեջ նախատեսված էլեկտրոնիկային՝ օգտագործելով օդափոխիչի 0–10 Վ, PWM կամ RS485 մուտքը։ Այն երբեք չի տեսնում շարժիչի հոսանքը։
Եթե օդափոխիչը ընդունում է 0–10 Վ կամ PWM հրաման և տրամադրում է տախոմետրային ելք, ապա սովորաբար այն կարող է վարվել՝ եթե PWM տրամաբանությունը համապատասխանում է և իմպուլսների քանակը գտնվում է 1-ից 16-ի սահմաններում։ Պատվերը տալելուց առաջ ստուգեք օդափոխիչի հրամանի բևեռայնությունը և կրող հաճախականության տիրույթը։
Պիտակի վրա նշված արժեքը նոմինալ է նշված լարման և լիարժեք հրամանի դեպքում։ Իրական արագությունը կախված է բեռնվածությունից և սահմանված արժեքից։ Եթե տարբերությունը հստակ հարաբերություն է (օրինակ՝ 1,5 անգամ կամ 2 անգամ), ապա սխալը իմպուլսների սահմանման մեջ է, ոչ թե օդափոխիչում։
Այն, ինչ սեփականատերը արդեն ունի: Օգտագործեք 0–10 Վ ԲՄՍ-ի համար, ՊՎՄ՝ ՊԼԿ-ի կամ ներդրված պլատաձևի համար, իսկ Modbus՝ երբ անհրաժեշտ է հետադարձ կապ, սխալի ստատուս կամ մեկ կաբելի վրա մի քանիսից ավելի օդափոխիչներ:
Modbus RTU հատվածը առանց ռիպիթերի աջակցում է մինչև 32 միավոր, սակայն գործնական սահմանափակումը սովորաբար կապված է վերահսկիչի սկանավորման ժամանակի և կաբելի երկարության հետ: Ութից տասն օդափոխիչից ավելի դեպքում նախապես պետք է պլանավորել հասցեները և կաբելի վերջավորումը:
Հարցրեք մինչև սահմանելը: 1–16 միջակայքը ընդգրկում է մեր սովորաբար մատակարարվող EC օդափոխիչները. այդ միջակայքից դուրս գտնվող օդափոխիչը պահանջում է բաժանիչ կամ այլ տախոմետրային աղբյուր:
Կապված կարդալու համար. ինչու՞ է բազմաելքային LED սառեցման տուփին անհրաժեշտ ցենտրաձիգ օդափոխիչ: — մեր EC օդափոխիչների ընտրության աշխատանքի հիմքում ընկած համակարգային կորագրաֆիկ մեթոդը:
 Թեժ նորություններ
2026-10-28
2026-09-05
2026-08-17
2026-07-12
2026-06-12
2026-06-12